


Conexiones Wi-Fi: cómo integrar los instrumentos de tu embarcación en Aqua Map
Aqua Map puede conectarse directamente a los instrumentos de tu embarcación —AIS, sonda, sensor de viento, brújula y GPS— y mostrar todos esos datos en tiempo real directamente en la aplicación. En lugar de tener que estar mirando alternativamente entre distintas pantallas, dispondrás de toda la información en la misma carta náutica con la que ya estás navegando.
Para configurarlo, necesitarás tener Aqua Map en marcha en tu dispositivo, además de un pasarela Wi-Fi o un dispositivo a bordo capaz de transmitir datos NMEA0183 o Signal-K (Signal-K solo es compatible con iOS) a través de Wi-Fi. Existen varias pasarelas y dispositivos en el mercado compatibles con esta función, y encontrarás una lista de los que se han probado específicamente con Aqua Map al final de esta página.
Las conexiones Wi-Fi requieren unasuscripciónactiva alas Herramientas Avanzadas de .
Configuración de una conexión
Encontrarás los ajustes de las conexiones Wi-Fi en la página principal de Ajustes. Toca el botón azul situado en el centro de la página para añadir una nueva conexión, o toca el nombre de una conexión existente para editarla.
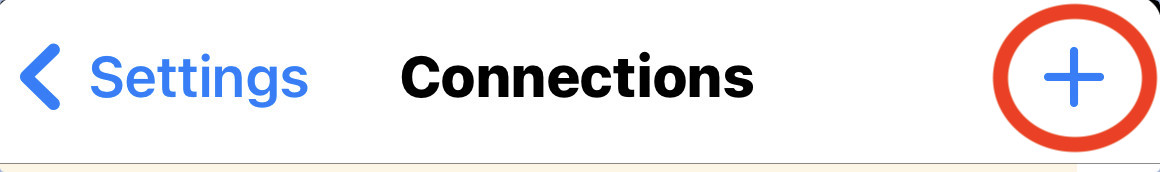
La página de configuración de la conexión
Aquí es donde eliges tu dispositivo o fabricante de una lista de opciones predefinidas. Elige uno y Aqua Map configurará automáticamente los ajustes predeterminados y se conectará por ti.
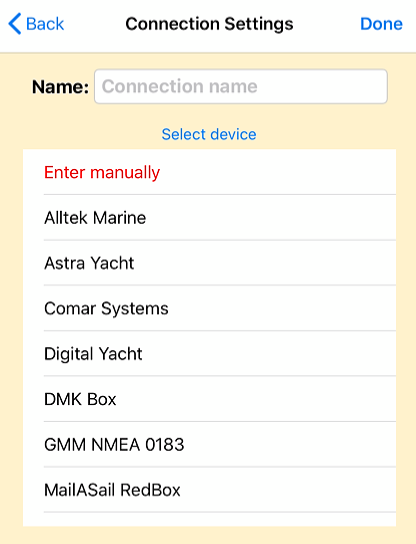
Si tu dispositivo no aparece en la lista, selecciona «Introducir manualmente» y configúralo tú mismo.

Deberás indicar:
- El protocolo (TCP o UDP).
- La dirección IP, si es necesario.
- El número de puerto.
- Si tu conexión utiliza la suma de comprobación NMEA.
Una vez que hayas introducido todos los datos, pulsa «Guardar cambios» y, a continuación, «Iniciar conexión» para conectarte a tu dispositivo. Para editar una conexión existente más adelante, pulsa el icono del lápiz  .
Cuando la conexión funcione, verás una etiqueta verde que dice «Activa - Recibiendo».
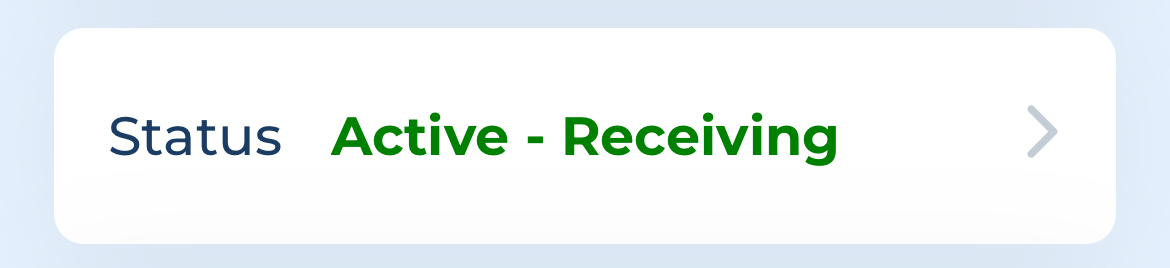
Si hay algún problema, verás en su lugar una etiqueta roja de error. Toca el cuadro de estado en cualquier momento para abrir la página «Registro», donde se muestran todas las frases recibidas (si todo funciona correctamente) o los informes de error (si no es así). Si necesitas ayuda para solucionar el problema, pulsa «Enviar registro al servicio de asistencia» en la parte inferior de esa página para enviar el registro por correo electrónico directamente a nuestro equipo de asistencia.
Conexión de Autopilot
Debajo del cuadro de estado, encontrarás el interruptor «Conexión del piloto automático».
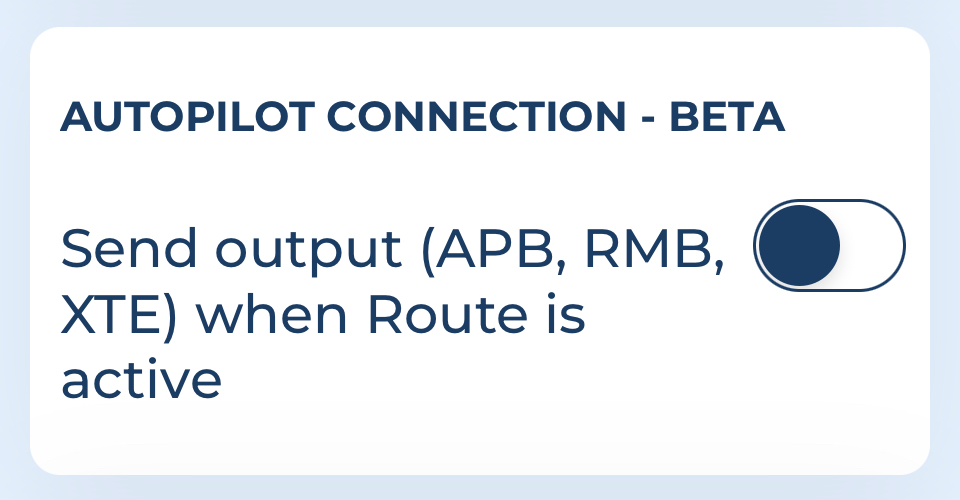
Actívalo y, mientras navegas por una ruta (aquí no se admiten tracks), Aqua Map envía automáticamente mensajes NMEA0183 a través de esta conexión, el tipo de datos que utiliza un controlador de piloto automático para seguir la ruta seleccionada.
Hay un par de advertencias importantes al respecto. En primer lugar, los sistemas de piloto automático varían mucho según la marca y la configuración, y hemos observado comportamientos diferentes en función de la configuración, por lo que esta función se encuentra actualmente en fase beta. Actúa con precaución la primera vez que la utilices y ponte en contacto con support@aquamap.app si te encuentras con algún imprevisto. En segundo lugar, y lo más importante: nunca dejes el timón desatendido mientras utilices esta función, especialmente si la ruta ha sido calculada automáticamente porel planificador de rut . El piloto automático es una herramienta de ayuda a la navegación, no un sustituto de la vigilancia.
Ajustes del transductor
Si tu conexión está recibiendo datos de profundidad de forma activa, aparecerá la sección «Transductor», que te permite:
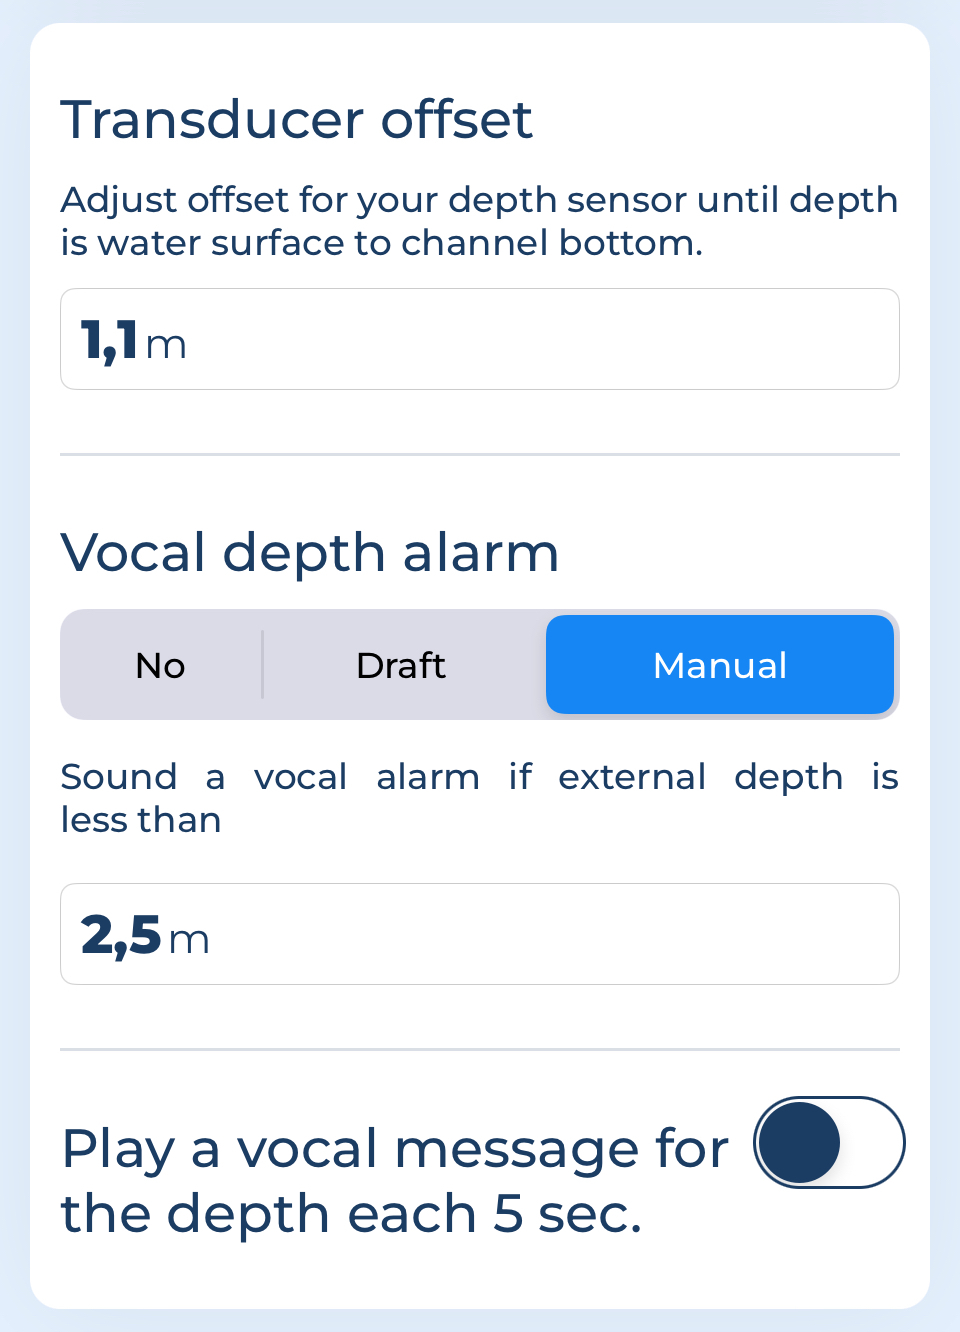
- Establecer un desfase del transductor, que se suma o se resta de la profundidad recibida para calcular la profundidad real desde la superficie del agua.
- Elegir si desea que se active una alarma de profundidad y cómo, ya sea cuando la profundidad sea inferior al calado de su embarcación (configurado en la página«Mi embarcación» de ) o inferior a cualquier valor personalizado que elija.
- Decidir si desea que se anuncie la lectura de profundidad cada 5 segundos.
La página de la lista de conexiones
Esta página muestra todas las conexiones que has configurado, ya que Aqua Map admite la conexión de varios dispositivos a la vez, y muestra exactamente qué datos envía cada uno.
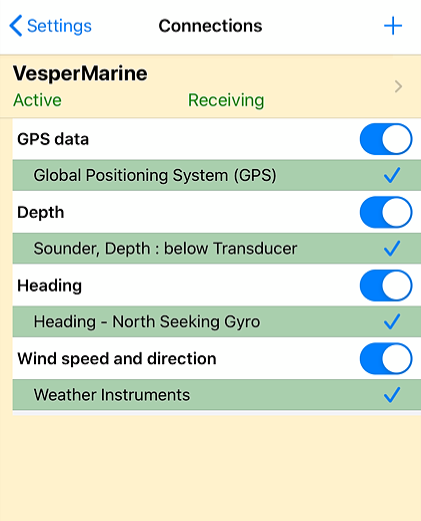
Si más de un dispositivo envía el mismo tipo de datos, un interruptor azul te permite elegir qué fuente utilizar, o simplemente puedes desactivar por completo un tipo de datos. Toca el nombre de cualquier conexión para volver a su configuración.
Cómo se utilizan los datos externos en la aplicación
Una vez conectados, cada tipo de datos se comporta de forma ligeramente diferente:
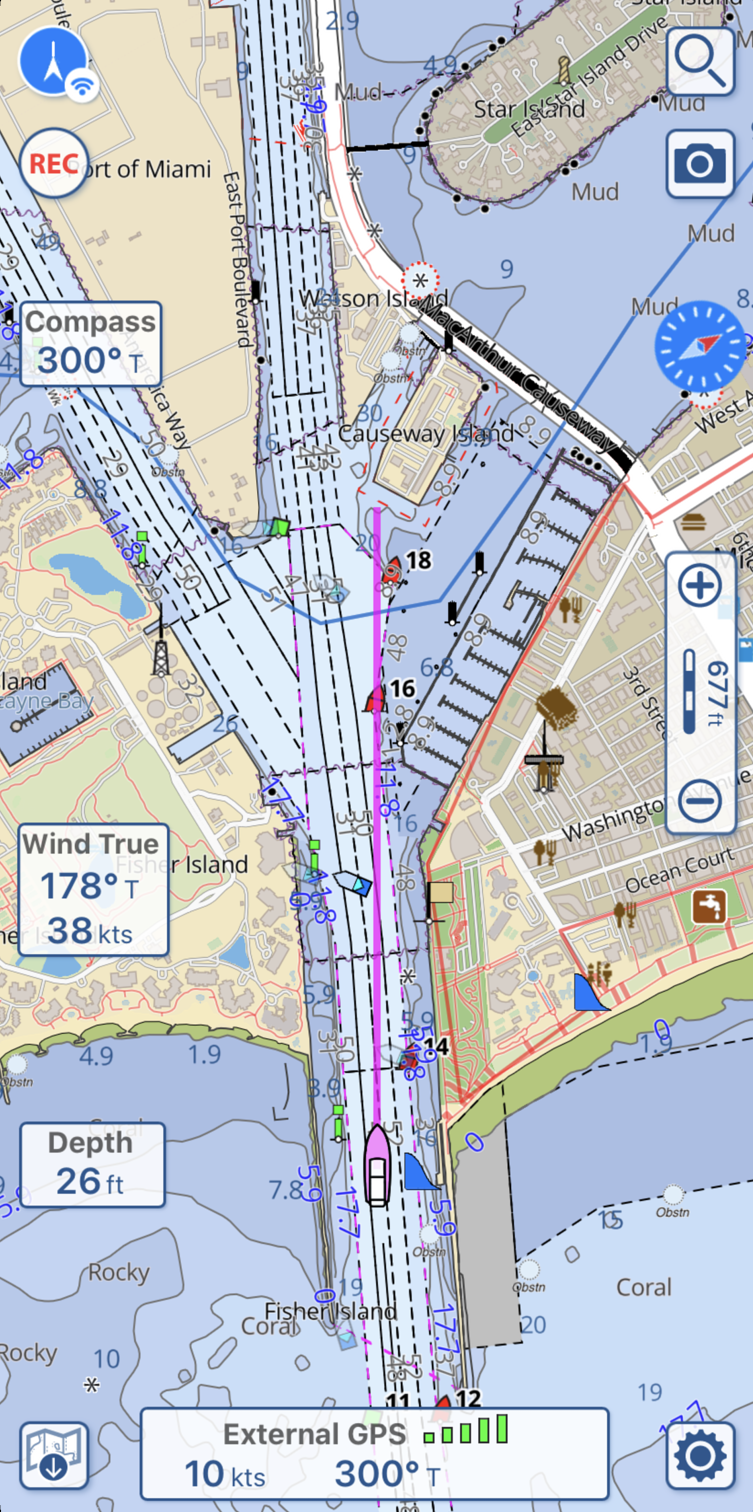
- GPS. Cuando se conecta un GPS externo, Aqua Map lo utiliza para todo lo relacionado con el GPS: posición, velocidad, dirección y calidad de la señal, lo que permite el funcionamiento de todas las funciones que dependen de él, desde la visualización del mapa hasta las alarmas de fondeo y el registro de rutas. Verás un icono distintivo en el botón de GPS y la etiqueta «Externo» en el cuadro de información del GPS para confirmar que está activo. A través de NMEA0183, Aqua Map lee las sentencias RMC, GGA y GLL;
- brújula. Los datos de la brújula externa sustituyen al sensor interno de tu dispositivo cuando es necesario —por ejemplo, al mostrar el mapa en modo «Heading-up»— y añaden un recuadro específico en la parte izquierda de la pantalla. A través de NMEA0183, utiliza los mensajes HDG, HDT y HDM;
- profundidad. La profundidad aparece en su propio cuadro a la izquierda de la pantalla. Si has configurado el calado de tu embarcación en la página «Mi embarcación», se activa automáticamente una alerta de voz de «Alarma de agua baja» cuando la profundidad desciende por debajo de tu calado (más un margen del 20 %), y el cuadro de profundidad se vuelve rojo al mismo tiempo. Si estás registrando una ruta, los datos de profundidad también se guardan con ella, por lo que podrás ver más tarde un gráfico completo de profundidad en la página«Información de la ruta» de . A través de NMEA0183, utiliza los mensajes DPT, DBK y DBT;
- Viento. Los datos del viento también cuentan con su propio recuadro a la izquierda de la pantalla. AquaMap da prioridad a la dirección del viento verdadero, calculándola por sí mismo cuando no se recibe directamente, especialmente cuando hay datos de GPS disponibles. A través de NMEA0183, utiliza las sentencias MWV y MWD.
- AIS. Los objetivos AIS aparecen directamente en tu carta náutica. Para obtener una visión completa, consulta la página dedicada ala integración de AIS de .
Dispositivos probados con Aqua Map
Se han probado específicamente los siguientes pasarelas y dispositivos, y se ha confirmado que funcionan con Aqua Map:
- Pasarela Wi-Fi Actisense W2K-1
- Alltek Marine B600W
- Boat Beacon
- Comar Systems I300W
- Adaptadores NMEA a Wi-Fi de Digital Yacht
- Digital Yacht iKommunicate (pasarela de NMEA a Signal K)
- MailASail Redbox
- nke Wi-Fi Box (interfaz de múltiples entradas y salidas con comunicación Wi-Fi bidireccional)
- PredictWind DataHub
- Multiplexores NMEA 0183 para múltiples dispositivos de Quark-Elec
- Rose Point Nemo Gateway
- SailTimer Air Link
- Serie MiniPlex-3 de Shipmodul
- Vesper WatchMate XB-8000 (transpondedor de NMEA a Wi-Fi)
- Vesper WatchMate Vision2 (transpondedor AIS inteligente con pantalla táctil, Wi-Fi y pasarela NMEA 2000)
- Pasarela Wi-Fi NMEA 0183 de Yacht Devices YDWN-02
Sistemas de piloto automático probados con Aqua Map
- PredictWind DataHub conectado a un bus NMEA 2000 mediante un ordenador de rumbo Raymarine EV-1, un actuador ACU400 y dos unidades de control p70R
- PredictWind DataHub conectado a un bus NMEA 2000 mediante un sistema de piloto automático Raymarine (GPS RS130, ordenador de rumbo EV-1, unidad de control de piloto automático p70Rs y motor de piloto automático Jefa)
- Digital Yacht NAVLINK2 conectado a un bus NMEA 2000 mediante un piloto automático Simrad y un ordenador AC-40 (se necesitó una caja iKonvert de Digital Yacht para convertir los comandos N2K a NMEA0183 para el AC-40)
- Yacht Devices YDWG-02 conectado a un bus NMEA 2000 con un piloto automático Raymarine de la serie e y Evolution
- Yacht Devices YDEN-02 conectado a un bus NMEA 2000 con un sistema de piloto automático Raymarine (GPS RS130, ordenador de rumbo EV-1, unidad de control del piloto automático p70Rs y unidad de accionamiento del piloto automático Jefa).
¿Quieres verlo en acción?
Para ver una guía completa sobre cómo configurar las conexiones Wi-Fi, echa un vistazo a nuestrotutorial en vídeo « ».
