


Connexions Wi-Fi : intégrer les instruments de votre bateau à Aqua Map
Aqua Map peut se connecter directement aux instruments de votre bateau (AIS, sondeur, anémomètre, compas et GPS) et récupérer toutes ces données en temps réel directement dans l'application. Ainsi, vous n'avez plus besoin de passer d'un écran à l'autre : toutes les informations s'affichent sur la même carte que celle que vous utilisez déjà pour naviguer.
Pour configurer cette fonctionnalité, vous devez disposer d’Aqua Map sur votre appareil, ainsi que d’une passerelle Wi-Fi ou d’un appareil embarqué capable de transmettre des données NMEA0183 ou Signal-K (Signal-K est disponible uniquement sur iOS) via Wi-Fi. Il existe plusieurs passerelles et appareils sur le marché qui prennent en charge cette fonctionnalité ; vous trouverez une liste de ceux qui ont été spécifiquement testés avec Aqua Map au bas de cette page.
Les connexions Wi-Fi nécessitent unabonnementactif à la rubrique «Outils avancés » d’ .
Configurer une connexion
Vous trouverez les paramètres de connexion Wi-Fi sur la page principale « Paramètres ». Appuyez sur le bouton bleu au milieu de la page pour ajouter une nouvelle connexion, ou appuyez sur le nom d’une connexion existante pour la modifier.
La page des paramètres de connexion
C’est ici que vous choisissez votre appareil ou son fabricant parmi une liste d’options prédéfinies. Sélectionnez-en un, et Aqua Map configure automatiquement les paramètres par défaut et établit la connexion pour vous.
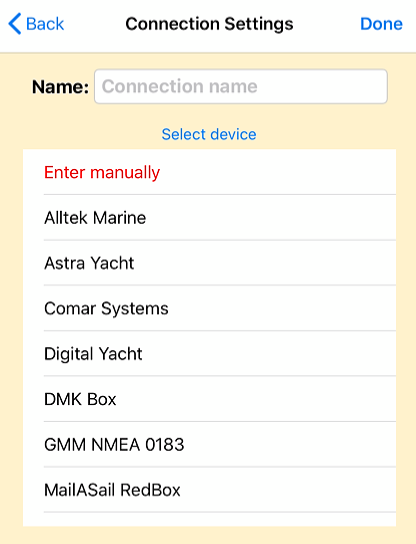
Si votre appareil ne figure pas dans la liste, sélectionnez « Saisir manuellement » et configurez-le vous-même.

Vous devrez indiquer :
- Le protocole (TCP ou UDP).
- L'adresse IP, si nécessaire.
- Le numéro de port.
- Si votre connexion utilise ou non la somme de contrôle NMEA.
Une fois toutes ces informations saisies, appuyez sur « Enregistrer les modifications », puis sur « Démarrer la connexion » pour vous connecter à votre appareil. Pour modifier ultérieurement une connexion existante, appuyez sur l'icône en forme de crayon  .
Lorsque la connexion fonctionne, vous verrez s'afficher une étiquette verte « Actif - Réception en cours ».
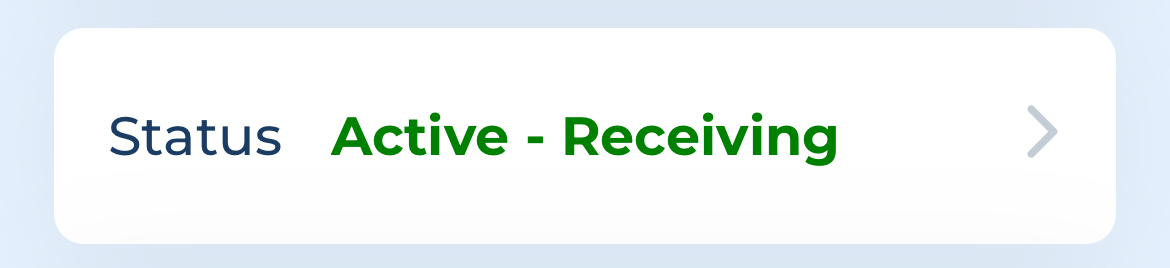
Si un problème survient, une mention d'erreur rouge s'affichera à la place. Appuyez à tout moment sur la zone d'état pour ouvrir la page « Journal », qui affiche chaque message reçu (si tout fonctionne correctement) ou les rapports d'erreur (en cas de problème). Si vous avez besoin d’aide pour le dépannage, appuyez sur « Envoyer le journal au support » au bas de cette page pour envoyer directement le journal par e-mail à notre équipe d’assistance.
Connexion Autopilot
Sous la zone d’état, vous trouverez le commutateur « Connexion au pilote automatique ».
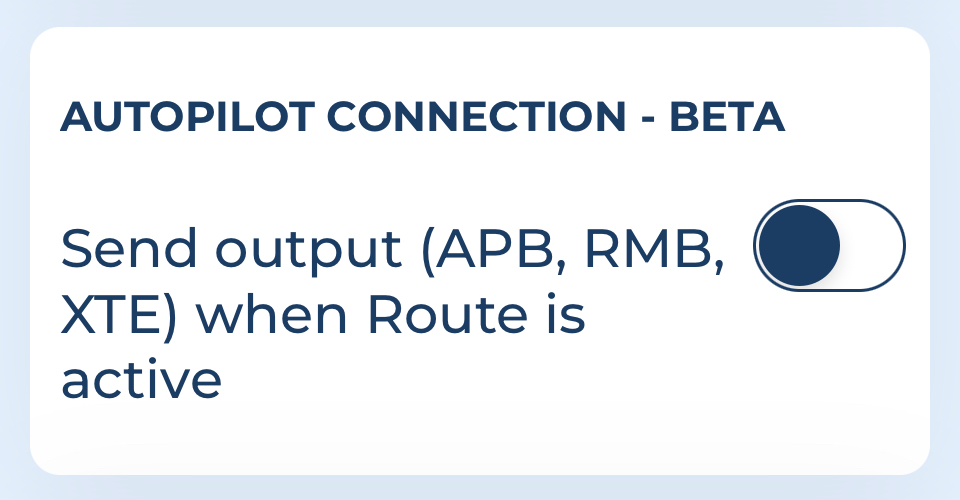
Activez-le, et lorsque vous naviguez sur un itinéraire (les traces ne sont pas prises en charge ici), Aqua Map envoie automatiquement des messages NMEA0183 via cette connexion, le type de données qu’un contrôleur de pilote automatique utilise pour suivre l’itinéraire que vous avez sélectionné.
Quelques avertissements importants à ce sujet. Premièrement, les systèmes de pilote automatique varient considérablement selon les marques et les configurations, et nous avons constaté des comportements différents en fonction de la configuration ; cette fonctionnalité est donc actuellement en version bêta. Soyez prudent lors de votre première utilisation et contactez support@aquamap.app si vous rencontrez un problème inattendu. Deuxièmement, et surtout : ne laissez jamais la barre sans surveillance lorsque vous utilisez cette fonction, en particulier avec un itinéraire calculé automatiquement parle planificateur d’itinéraire d’ . Le pilote automatique est un outil destiné à vous aider dans la navigation, il ne remplace en aucun cas la veille à la barre.
Paramètres du transducteur
Si votre connexion reçoit activement des données de profondeur, une section « Transducteur » devient disponible, vous permettant de :
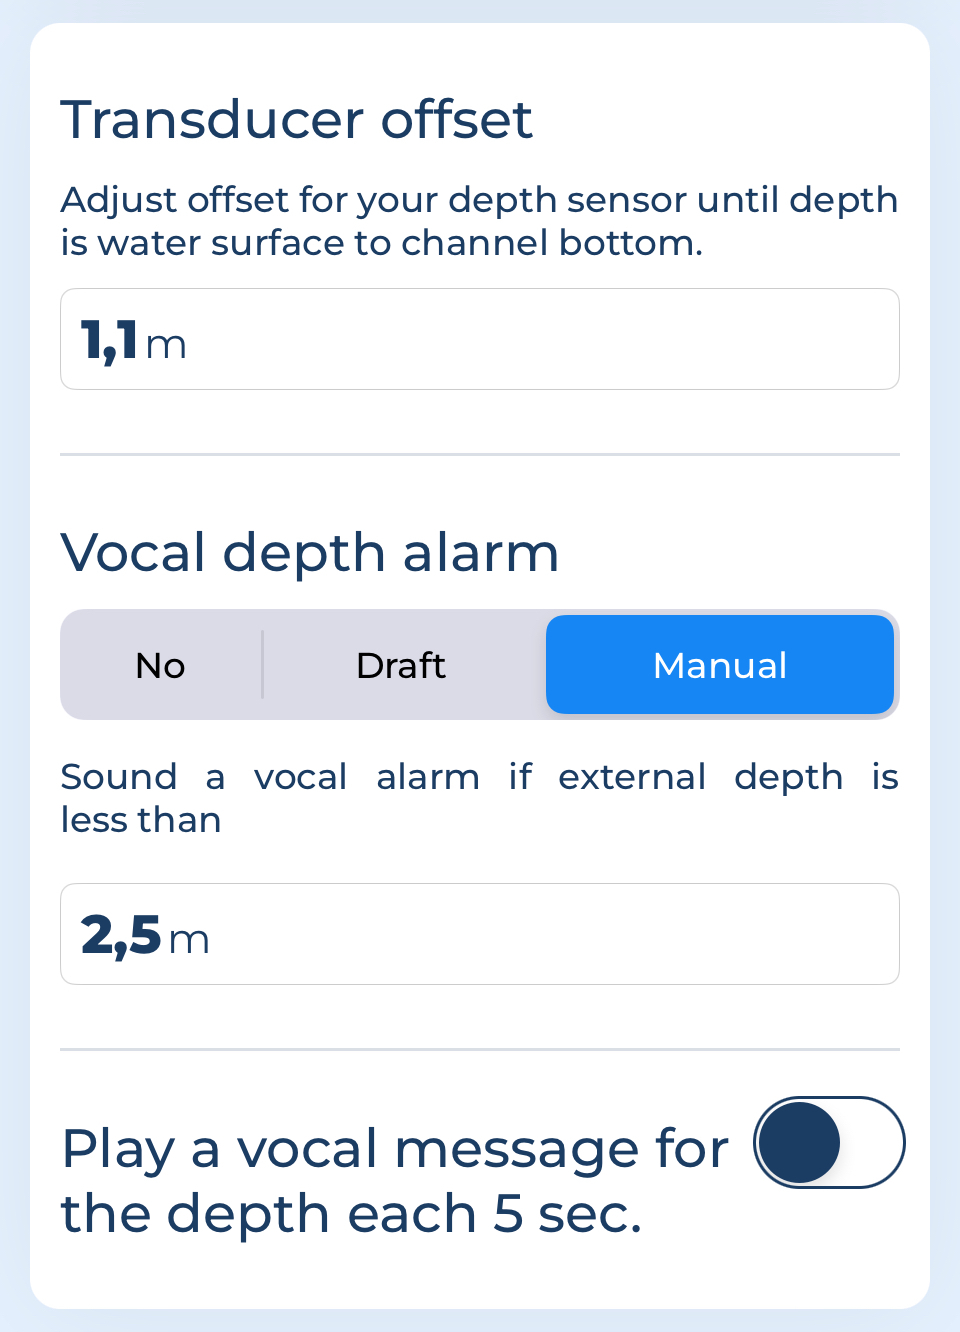
- Définir un décalage du capteur, à ajouter ou à soustraire de la profondeur reçue pour calculer la profondeur réelle à partir de la surface de l’eau.
- De choisir si et comment vous souhaitez qu’une alarme de profondeur se déclenche, soit lorsque la profondeur passe en dessous du tirant d’eau de votre bateau (réglé sur la page« Mon bateau » d’ ), soit en dessous d’une valeur personnalisée de votre choix.
- Décider si vous souhaitez entendre la profondeur annoncée toutes les 5 secondes.
La page « Liste des connexions »
Cette page répertorie toutes les connexions que vous avez configurées, car Aqua Map prend en charge la connexion simultanée de plusieurs appareils, et indique précisément les données envoyées par chacun d’entre eux.
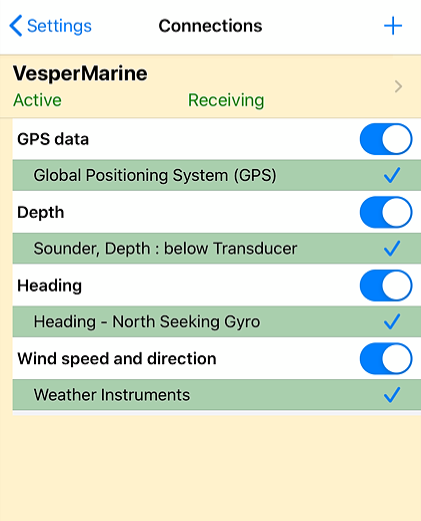
Si plusieurs appareils envoient le même type de données, un bouton bleu vous permet de choisir la source à utiliser, ou vous pouvez simplement désactiver complètement un type de données. Appuyez sur le nom d’une connexion pour revenir à ses paramètres.
Comment les données externes sont-elles utilisées dans l’application ?
Une fois connecté, chaque type de données se comporte de manière légèrement différente :
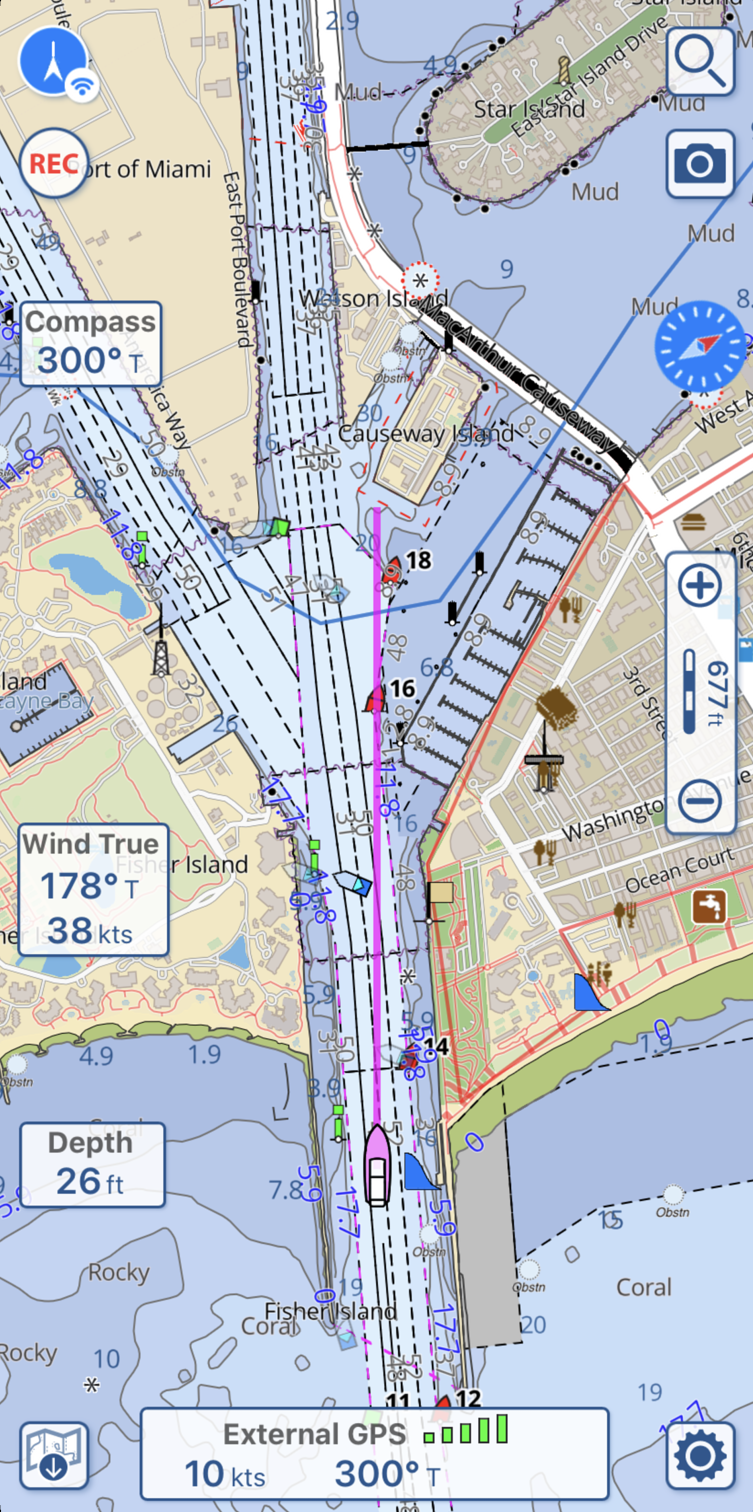
- GPS. Lorsqu’un GPS externe est connecté, Aqua Map l’utilise pour tout ce qui concerne le GPS (position, vitesse, direction et qualité du signal), alimentant ainsi toutes les fonctions qui en dépendent, de l’affichage de la carte aux alarmes d’ancrage en passant par l’enregistrement de la trace. Une icône distincte s’affiche sur le bouton GPS et la mention « Externe » apparaît dans la fenêtre d’informations GPS pour confirmer qu’il est actif. Via NMEA0183, Aqua Map lit les messages RMC, GGA et GLL ;
- boussole. Les données du compas externe remplacent celles du capteur interne de votre appareil lorsque cela est nécessaire, par exemple pour afficher la carte en mode « Cap vers l'avant », et ajoutent une fenêtre dédiée sur le côté gauche de l'écran. Via NMEA0183, ce système utilise les messages HDG, HDT et HDM ;
- profondeur. La profondeur s'affiche dans une fenêtre dédiée à gauche de l'écran. Si vous avez défini le tirant d'eau de votre bateau sur la page « Mon bateau », une alerte vocale « Alarme de faible profondeur » se déclenche automatiquement dès que la profondeur passe en dessous de votre tirant d'eau (majoré d'une marge de 20 %), et la fenêtre de profondeur devient rouge simultanément. Si vous enregistrez une trace, les données de profondeur sont également sauvegardées avec celle-ci, ce qui vous permet de consulter ultérieurement un graphique complet de la profondeur depuis la page« Infos sur la trace » d’ . Via NMEA0183, cette fonctionnalité utilise les messages DPT, DBK et DBT ;
- vent. Les données de vent disposent également de leur propre encadré à gauche de l’écran. AquaMap donne la priorité à la direction du vent vrai, qu’il calcule lui-même lorsqu’elle n’est pas reçue directement, notamment lorsque des données GPS sont disponibles. Via NMEA0183, cette fonctionnalité utilise les messages MWV et MWD.
- AIS. Les cibles AIS s’affichent directement sur votre carte. Pour une vue d’ensemble, consultez la page dédiéeà l’intégration de l’AIS d’ .
Appareils testés avec Aqua Map
Les passerelles et appareils suivants ont été spécifiquement testés et leur compatibilité avec Aqua Map a été confirmée :
- Passerelle Wi-Fi Actisense W2K-1
- Alltek Marine B600W
- Boat Beacon
- Comar Systems I300W
- Adaptateurs NMEA vers Wi-Fi de Digital Yacht
- Digital Yacht iKommunicate (passerelle NMEA vers Signal K)
- MailASail Redbox
- nke Wi-Fi Box (interface multi-entrées/sorties avec communication Wi-Fi bidirectionnelle)
- PredictWind DataHub
- Multiplexeurs NMEA 0183 multi-appareils Quark-Elec
- Passerelle Nemo de Rose Point
- SailTimer Air Link
- Série MiniPlex-3 de Shipmodul
- Vesper WatchMate XB-8000 (transpondeur NMEA vers Wi-Fi)
- Vesper WatchMate Vision2 (transpondeur AIS intelligent à écran tactile avec passerelle Wi-Fi et NMEA 2000)
- Passerelle Wi-Fi NMEA 0183 Yacht Devices YDWN-02
Systèmes de pilotage automatique testés avec Aqua Map
- PredictWind DataHub relié à un bus NMEA 2000 avec un calculateur de cap Raymarine EV-1, un actionneur ACU400 et deux manettes de commande p70R
- DataHub PredictWind relié à un bus NMEA 2000 avec un système de pilote automatique Raymarine (GPS RS130, calculateur de cap EV-1, unité de commande p70Rs, moteur de pilote automatique Jefa)
- Digital Yacht NAVLINK2 connecté à un bus NMEA 2000 avec un pilote automatique Simrad et un calculateur AC-40 (un boîtier Digital Yacht iKonvert a été nécessaire pour convertir les commandes N2K en NMEA0183 pour l'AC-40)
- Yacht Devices YDWG-02 relié à un bus NMEA 2000 avec un pilote automatique Raymarine de la série e et Evolution
- Yacht Devices YDEN-02 relié à un bus NMEA 2000 avec un système de pilote automatique Raymarine (GPS RS130, calculateur de cap EV-1, unité de commande p70Rs, moteur de pilote automatique Jefa).
Envie de le voir en action ?
Pour un guide complet sur la configuration des connexions Wi-Fi, consultez notretutoriel vidéo « ».
